


В контроллере PLCopen система координат является опорной точкой для определения шести степеней свободы (DOF). Инженерам необходимо понимать, как взаимодействуют разные системы координат и какие кадры важны для понимания.
Понимание различий между системами координат и того, как они взаимодействуют друг с другом, является ключом к успешному управлению движением с помощью групп. В Части 4 PLCopen, глобального стандарта для управления движением с помощью программируемого контроллера IEC6111-3, представлена концепция многоосевого скоординированного движения с использованием групп. Группа — это набор осей, которые работают вместе в соответствии с общим механизмом, чтобы обеспечить траекторию движения в трех измерениях. Примеры включают портальные системы, роботы с шарнирно-сочлененной рукой, треугольные роботы или соединительные механизмы; Несколько осей работают вместе для достижения многомерного движения устройства.
В рамках новой функциональности концепция систем координат в контроллерах стала важной темой для понимания. Система координат — это опорная точка, которая определяет шесть степеней свободы (DOF): X, Y и Z для декартовых координат, а также углы Rx, Ru и Rz, описывающие степень вращения каждой оси (называемые углами Эйлера). .
Каждый управляемый механизм, узел или единица работы имеет свою систему координат. Поскольку контроллер PLCopen может управлять несколькими группами, каждая из которых работает с несколькими деталями, для понимания программистом важно понимать, как взаимодействуют различные системы координат.
Каждая система координат имеет начало координат, которое используется для определения нулевой точки во всех координатах. Направление каждой оси определяется правилом правой руки (см. рис. 1). Если указательный палец указывает в положительном направлении X, вытянутый средний палец (под прямым углом к указательному пальцу) указывает в положительном направлении Y, а вытянутый большой палец указывает в положительном направлении Z.
Направление угла определяется с помощью правила правой спирали (см. рисунок 2). Большой палец указывает в положительном направлении оси, а палец сгибается вокруг оси в положительном направлении вращения оси.

Положение двигателя
Наконец, контроллер управляет положением отдельных двигателей. Каждая ось в группе имеет свою собственную систему координат осей (ACS), которая представляет собой положение вращения двигателя. Для большинства сложных механизмов, таких как роботы с шарнирно-сочлененной рукой, роботы для триангуляции и соединительные механизмы, положение системы координат с одной осью не означает, что все делается в одиночку; Именно через согласование этих осей и определяется положение машин с помощью кинематических расчетов. Эти расчеты могут выполняться внутри контроллера или автономным контроллером робота.
Базовой системой координат для каждой группы является система координат станка (MCS). Изготовитель станка определяет источник системы координат станка. Для роботов с шарнирно-сочлененной рукой и треугольных роботов он обычно располагается на основании робота. Затем контроллер выполняет кинематические расчеты для определения системы координат инструментальной доски (TPCS), которая является конечной точкой самого станка. Эта система координат сама по себе бесполезна для программиста, но ее можно использовать для определения начала координат инструмента. Нож имеет свою систему координат, а именно систему координат инструмента (TCS).
Команда положения
Как правило, инструмент центрируется в конце станка, поэтому это может быть так же просто, как смещение в направлении плюс Z системы координат инструментальной доски, а также может потребоваться компонент Rz для учета вращения. Система координат инструмента чаще всего используется для медленных перемещений и положений обучения, но не часто используется при автоматическом перемещении. Началом системы координат инструмента является центральная точка инструмента (TCP), которая является начальной точкой командного смещения. Когда вызывается сдвиг в системе координат станка, центральная точка инструмента перемещается в это положение (см. рис. 3).

Поскольку каждая группа имеет свое собственное начало системы координат станка, перемещение нескольких групп в одно и то же положение в пространстве требует, чтобы каждая группа имела свою собственную инструкцию положения относительно положения своей системы координат станка. Например, если два робота-подборщика берут предметы с одного и того же конвейера, а затем каждый подборщик перемещается в одно и то же положение на конвейерной ленте, требуются разные инструкции по положению системы координат машины.
Чтобы упростить смещение в схожих общих пространствах, начало системы координат машины для каждой группы можно получить из начала мировой системы координат (WCS) плюс смещение. Каждая рабочая единица имеет только один источник мировой системы координат. Когда вы настраиваете одну группу, вам необходимо определить смещение относительно начала мировой системы координат. Это позволяет нескольким агентствам использовать общую систему координат для упрощения программирования.
Последней системой координат, которую следует рассмотреть, является система координат компонента (PCS). Эта система координат используется для определения положения и ориентации каждого объекта в мировом пространстве. Начало этой системы координат находится на детали и перемещается вместе с ней. Это полезно при работе с отдельными деталями, например, в приложении для захвата и размещения. Другие приложения включают отслеживание конвейера, при котором компоненты перемещаются по конвейерной ленте. В этом случае система координат компонента перемещается относительно начала мировой системы координат и системы координат станка, поэтому перемещение центральной точки инструмента станка в определенное положение системы координат компонента должно учитывать изменяющееся смещение между различными системы координат (см. рис. 4).
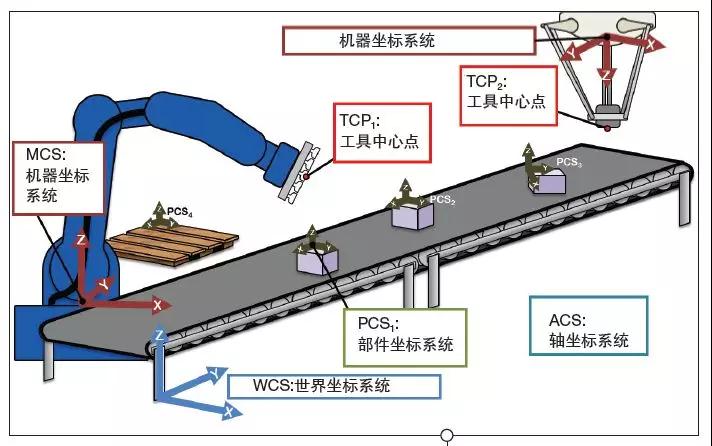
Понимание различий между системами координат и того, как они взаимодействуют друг с другом, является ключом к успешному управлению движением с использованием групп в IEC. Различные системы координат работают вместе для выполнения желаемой операции.
Пример отслеживания конвейерной ленты
В приложении отслеживания конвейерной ленты первой командой может быть перемещение центральной точки инструмента в системе координат станка, чтобы расположить центральную точку инструмента в начальном положении области отслеживания. Положение и ориентация детали определяются, и процедура отслеживания передатчика вычисляет смещение детали относительно начала системы координат станочного механизма. Это смещение определяет систему координат компонента детали и взаимосвязь между системой координат станка и функцией отслеживания конвейера. Смещение системы координат компонента корректируется по мере перемещения детали. Затем пользователь определяет перемещение в пространстве системы координат детали, чтобы поднять деталь. Поскольку смещение системы координат компонента имеет 6 степеней свободы, при необходимости можно также открыть коробку на конвейерной ленте. Затем пользователь выполняет смещение в пространстве системы координат детали, чтобы подобрать деталь.
Ориентация инструмента автоматически согласуется с деталью (при необходимости), а смещение между системами координат учитывает эти факторы. Для каждого захвата используется одна и та же позиция системы координат детали, а смещение системы координат детали изменяется только при обнаружении новой детали. Поскольку функция отслеживания конвейерной ленты постоянно обновляет смещение системы координат компонента, центральная точка инструмента также отслеживается вдоль положительного направления конвейерной ленты для решения проблемы перемещения компонента.