


Выбор системы серводвигателя для конструкции машины начинается с понимания компонентов, из которых состоит серводвигатель или система сервопривода. Сервосистемы — это замкнутые системы, используемые для управления определенными желаемыми движениями. Они включают в себя устройство обратной связи, которое обеспечивает постоянную информацию между двигателем и приводом для точного управления положением, скоростью и крутящим моментом приводимого в действие механизма.
QXR Высокопроизводительный сервопривод двигателя DDR
Как правило, сервоприводы представляют собой высокодинамичные системы, в которых нагрузка быстро ускоряется и замедляется. Они работают в четырех квадрантах, что означает, что они могут контролировать крутящий момент и скорость, как положительные, так и отрицательные.
Сервоприводная селекция требует систематического решения. Другими словами, целостный подход, учитывающий общие механические, электрические и программные параметры. Система включает в себя определение механических нагрузок, кривых движения (включая требования к позиционированию), характеристик серводвигателя и среды, в которой расположены двигатель и другие компоненты; В частности, когда двигатель работает почти с постоянной скоростью, это оказывает влияние на готовую продукцию, материалы и/или сам процесс.
Механическая нагрузка и параметры кривой движения
Давайте начнем с понимания того, что означают требования к механической нагрузке и движению. Основная ньютоновская физика утверждает, что сила (или крутящий момент в направлении вращения) пропорциональна массе (инерции вращения), умноженной на ускорение, независимо от того, является ли ускорение положительным или отрицательным. В контексте дизайна движения машиностроение имеет свое собственное качество и качество нагрузки, которую оно несет.
Поэтому важно определить механические части - особенно качество движения и желаемую кривую движения. Методы преобразования вращательного движения в прямолинейное широко варьируются и зависят от таких факторов, как точность, нагрузка, динамика движения и окружающая среда.
После понимания используемого механизма понимание динамики движения важно для определения наилучшего решения для серводвигателя. Кривая движения включает в себя не только движение из одной точки в другую, но и функции, которые могут использоваться при этом движении, например, усилие, связанное с обработкой деталей. Ускорение, равномерность и замедление, а также время пребывания и паузы включены в общую кривую движения системы. Движения индексации могут быть простыми треугольными движениями, переменными трапецевидными движениями или 1/3-1/3-1/3 (наиболее эффективное движение, связанное со среднеквадратичным крутящим моментом).
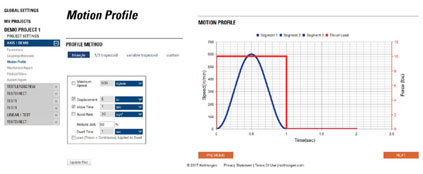
Инструмент выбора и выбора сервосистемы
Многие поставщики предлагают средства выбора и выбора, помогающие пользователям создавать профили движения на основе требований к движению их приложений. Большинство программных инструментов, таких как платформа Kollmorgen Motioneering, предоставляют различные описания движения, помогающие рассчитать ускорение, время движения, расстояние, скорость и время пребывания. На рис. 1 показана базовая кривая 1/3-1/3-1/3 с 50-процентным ускорением, введенным для сглаживания ускорения. В этом примере мы решили переместиться на 8 дюймов за 1 секунду и использовать 50-процентное ускорение и 2-секундное время задержки. Система рассчитывает движение с точки зрения 1/3 времени ускорения, 1/3 постоянной скорости и 1/3 замедления. Максимальная скорость, рассчитанная инструментом, составляет 720 дюймов/мин. Вы можете увидеть контур кривой «S» (на основе 50-процентного ускорения). Кроме того, для этого движения видно, что осевая нагрузка (красная линия) приложена к поперечной части движения -- эта кривая движения, вероятно, обрабатывается. Время задержки также можно рассматривать как 3 секунды. Часть задержки важна, потому что все параметры, связанные с этой кривой, будут использоваться для расчета среднеквадратичного крутящего момента, который будет метрикой, которую мы используем для выбора правильного двигателя. В дополнение к кривым движения также важно понимать фактические требования к позиционированию грузов с точки зрения разрешения, точности и повторяемости. На это будет непосредственно влиять выбор устройств обратной связи и (что более важно) пустой импульс механической арматуры в виде зазора и гибкости.
Если в конструкции не может использоваться двигатель с прямым приводом, она будет включать механическую трансмиссию определенного типа. Линейная передача мощности с вращением (преобразование выходной мощности вращающегося двигателя в ход вала) может осуществляться с помощью шкивного привода или винтовых механизмов, таких как шарико-винтовые пары. Привод вращения включает в себя редуктор или узел ременной передачи, так что шкивы различных размеров могут использоваться в качестве замедлителей. В некоторых приложениях движущиеся части вносят значительный вклад в общую движущуюся массу. Особым случаем является масса вала машины, который необходимо переместить для изменения --, например, при распределении или обработке роботизированной системы. Общее изменение нагрузки может быть фактором при регулировке сервопривода.
Компоненты в движении должны суммировать свою инерцию и отражать ее обратно на вал двигателя. В дополнение к инерции необходимо учитывать внешние силы, трение и неэффективность.
Экологические соображения при проектировании сервоприводов
Это еще не конец. При определении конструкции сервопривода только некоторые доступные механизмы могут экономично и эффективно обеспечить требуемое движение, грузоподъемность и точность. Одним из факторов, который часто упускают из виду, является среда, в которой работает сервосистема. Большинство серводвигателей рассчитаны на работу при температуре 40°C — очень теплая среда, но типичная для многих заводских и промышленных условий.
Теплостойкость управляющей электроники не очень высока, а поскольку они также рассчитаны на 40 градусов по Цельсию, управление температурой окружающей среды в месте их работы является сложной задачей. Обычно принудительное охлаждение в шкафу управления требуется для поддержания надлежащих условий окружающей среды (температуры и влажности). Поэтому необходимо учитывать расположение двигателя и привода. Конечно, двигатель может быть установлен или интегрирован непосредственно в устройство для привода грузонесущего механизма. Напротив, привод в централизованном решении располагается в шкафу управления -- и обычно нуждается в охлаждении.
Производители определяют частичную производительность двигателя в зависимости от условий окружающей среды, в которых работает двигатель. Как отмечалось выше, многие конструкторы исходят из того, что двигатель рассчитан на температуру окружающей среды 40°C, но иногда для двигателя указывается температура 25°C. Поэтому при просмотре спецификаций следует обращать внимание на опубликованные эталонные значения. Если температура окружающей среды машины превышает номинальную температуру окружающей среды, двигатель не достигает номинальной мощности.
Процесс выбора
При определении требуемого состава системы двигатель/привод большая часть усилий по раннему выбору связана с механическими факторами и условиями окружающей среды. Теперь, когда пользователь выбирает конечный продукт, необходимо учитывать остальные системные компоненты, которые содержит система. Механические факторы и факторы окружающей среды будут по-прежнему влиять на элементы обратной связи, проводку и окончательный выбор архитектуры управления.
Вопросы обратной связи и характеристики серводвигателя
По определению, сервосистемы имеют устройства обратной связи, которые измеряют скорость, положение и другие системные параметры во время работы. У производителей могут быть ограниченные возможности, но важно тщательно учитывать конкретные параметры применения, включая ударную нагрузку и точность позиционирования, а также повторяемость. Вращающиеся трансформаторы часто имеют отличные характеристики в суровых условиях, особенно при более высоких ударных нагрузках. Вращающийся трансформатор представляет собой вращающийся трансформатор, состоящий из обмотки катушки с частями статора и ротора вокруг сердечника. Эта конструкция допускает работу при более высоких температурах и большую устойчивость к высоким ударным нагрузкам, чем энкодеры, которые могут содержать стеклянные дисковые элементы.
Синусоидальные энкодеры могут обеспечивать высокое разрешение, до 24 бит и выше, для оптимальной точности позиционирования. Некоторые гибридные энкодеры могут обеспечить надежность вращающегося трансформатора с лучшим разрешением. Эти интеллектуальные энкодеры основаны на вращающихся трансформаторах с электронными компонентами, которые интерпретируют синусоидальные и косинусоидальные сигналы и преобразовывают их в цифровой сигнал высокого разрешения, который передается на сервопривод для использования в обратной связи по скорости и положению.
В настоящее время новейшие энкодеры поддерживают различные протоколы связи (EnDAT, BiSS и DSL) и обеспечивают высокое разрешение и низкий уровень шума, что помогает получить оптимальные сигналы обратной связи для сервоприводов и контроллеров.
Другой выбор обратной связи, который зависит от требований приложения, — хотите ли вы абсолютную или инкрементную обратную связь. В ротационной системе вы можете считать от 0 после завершения вращения на 360 градусов с использованием одного оборота оборудования. Многооборотный абсолютный энкодер позволяет системе узнать свое положение, не только положение двигателя при вращении на 360 градусов, но и количество оборотов, которые он совершил в каждом направлении. Так что он точно знает, где находится. Важно знать это и то, где находятся инструменты и другие оси. С другой стороны, простые инкрементальные энкодеры могут определять положение за один оборот, но только после нахождения нуля в цикле включения. В результате пользователь не будет знать, сколько циклов было выполнено, или даже абсолютную позицию.
при вращении на 360 градусов при включении.
В дополнение к серводвигателю и самому сервоприводу также важна фактическая связь между ними. Гибкость кабеля (определяемая его допустимым радиусом изгиба) является важным фактором, особенно когда кабель движется вместе с валом.
Длина кабеля может быть ограничена типом рассматриваемого энкодера. Параметры кабеля, такие как импеданс и падение напряжения, в сочетании с мощностью сигнала энкодера, являются ключевыми факторами при рассмотрении длины. Некоторые новые устройства, представленные на рынке, передают драйверам последовательную информацию (например, DSL, EnDat и BiSS) с очень высокой скоростью передачи, на которую влияет длина, особенно импеданс и отношение сигнал/шум. Даже разъем играет роль в петле «обратной связи», поскольку разъем должен обрабатывать различные сигналы, генерируемые этими устройствами. Другой фактор длины кабеля, связанный с мощностью двигателя, связан с высокими частотами переключения, характерными для современных ШИМ-драйверов. Слышен шум в кабеле питания мотора. Когда кабель станет длиннее и приблизится к половине длины волны частоты на кабеле, будет сформирована антенна. Антенна будет отправлять или получать информацию (в данном случае генерируя шум), которая не должна присутствовать в высокопроизводительной системе.
Последний параметр: управление движением и сеть -- централизованно или децентрализовано
Последним соображением, которое может привести к дублированию всего процесса проектирования (и изменению других определенных компонентов проекта), является архитектура системы. Инженер должен задаться вопросом: следует ли мне сосредоточиться на централизованной системе управления с драйверами, контроллерами и вспомогательной электроникой, размещенными в централизованном шкафу, или более выгодно и экономически выгодно распределить драйверы по машине (подход распределенных систем)? Станок с несколькими осями, которые могут быть разбросаны по станку, был бы идеальным кандидатом для распределенного решения. Этот метод может значительно сократить требования к кабелю и сократить расходы, связанные с прокладкой длинных кабелей, а также кабельными пазами и опорами, которые идут с этими кабелями. Кроме того, удаление привода из машины уменьшает размер шкафа, необходимого для размещения элементов управления и поддержки электронных компонентов, что опять же снижает затраты и требования к охлаждению внутри шкафа. С другой стороны, машины, которые компактны и имеют меньше осей, не выиграют от традиционной
централизованный подход.
заключение
Есть много вещей, которые необходимо учитывать при выборе сервосистемы для приложения, многие из которых были описаны в этой статье. Другой выбор, влияющий на выбор компонентов, управляет системой. Тип управления обычно указывается на ранней стадии обсуждения конструкции машины и зависит от множества факторов, в то время как выбор управления обычно зависит от выбора стандартов связи полевой шины.